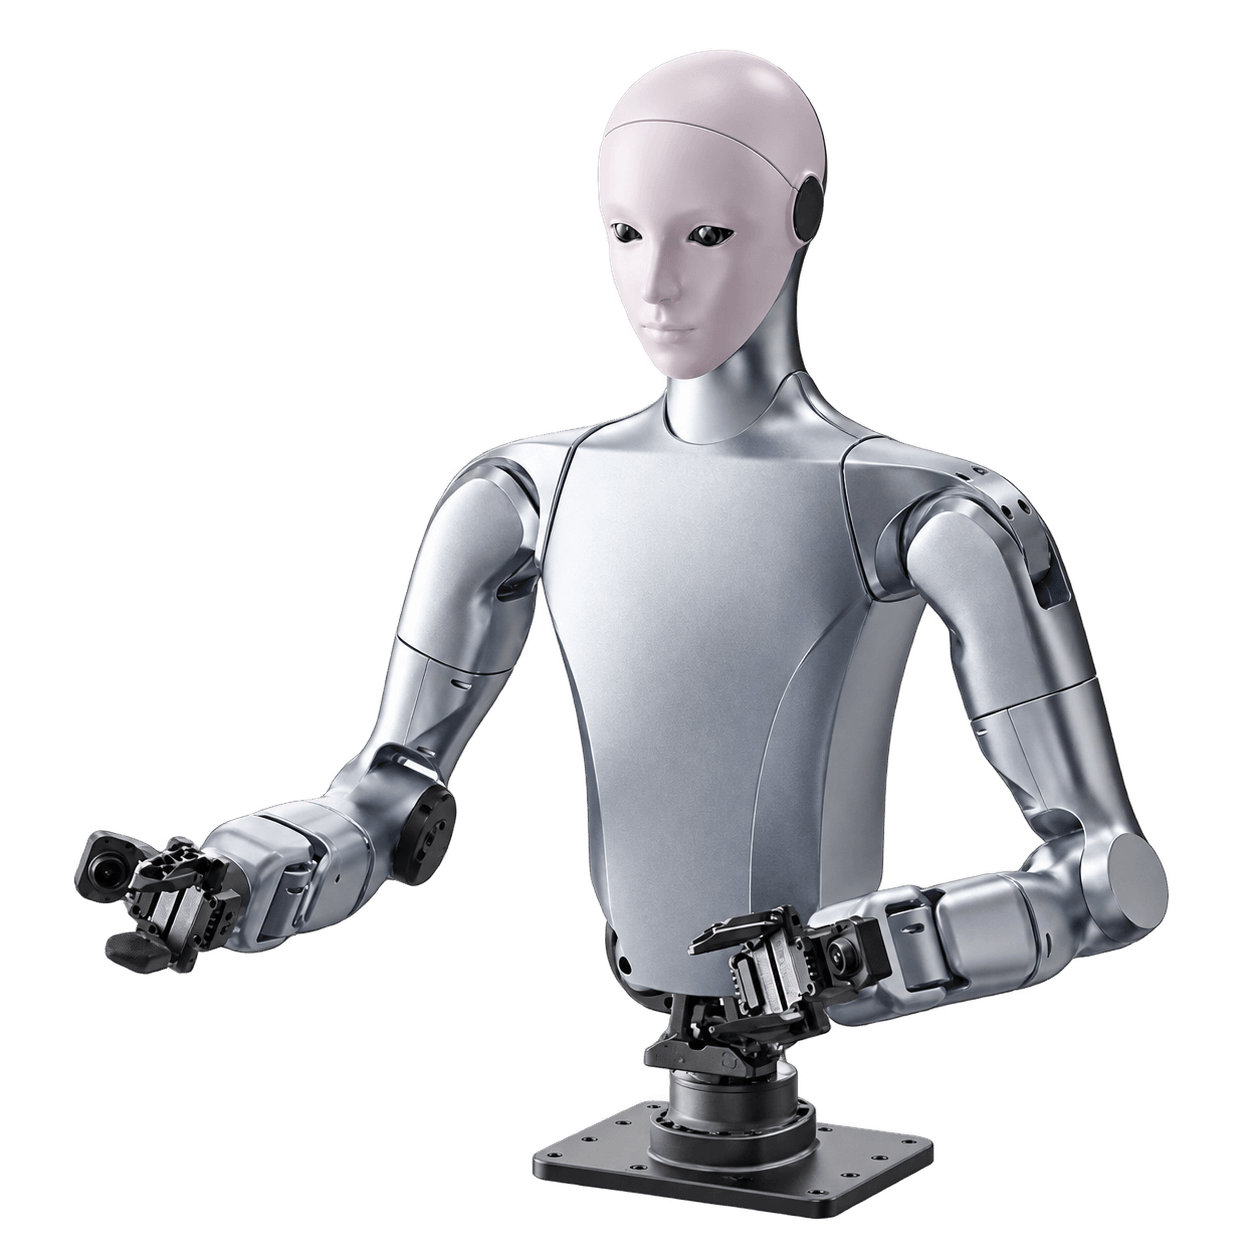
Unitree H2-A är en kompakt humanoid överkroppsplattform för forskning, robotutveckling, embodied AI och avancerad objektmanipulation. Roboten har två armar med sju frihetsgrader vardera, rörlig midja, huvud och RGB-kameror vid handlederna.
H2-A finns i 13 konfigurationer med olika gripdon och robotiska händer, från tvåfingersgripdon till fingerfärdiga händer med taktil och visuellt-taktil avkänning.
H2-A Standard A kombinerar den kompakta H2-A-plattformen för överkroppen med Dex1-1 Gripper Plus × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard B kombinerar den kompakta H2-A-plattformen för överkroppen med Dex3-1 kraftstyrda trefingrade fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard C kombinerar den kompakta H2-A-plattformen för överkroppen med Dex3-1 kraftstyrda trefingrade fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard D kombinerar den kompakta H2-A-plattformen för överkroppen med Dex5-1 femfingrade fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard E kombinerar den kompakta H2-A-plattformen för överkroppen med Dex5-1P femfingrade fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard F kombinerar den kompakta H2-A-plattformen för överkroppen med BrainCo Revo 2 Basic fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard G kombinerar den kompakta H2-A-plattformen för överkroppen med BrainCo Revo 2 Touch fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard H kombinerar den kompakta H2-A-plattformen för överkroppen med Inspire DFQ fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard I kombinerar den kompakta H2-A-plattformen för överkroppen med Inspire E2 fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard J kombinerar den kompakta H2-A-plattformen för överkroppen med BrainCo Revo 3 U21 fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard K kombinerar den kompakta H2-A-plattformen för överkroppen med BrainCo Revo 3 U21T fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard L kombinerar den kompakta H2-A-plattformen för överkroppen med BrainCo Revo 3 U21VT visuellt-taktila fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
H2-A Standard M kombinerar den kompakta H2-A-plattformen för överkroppen med Wuji Hand 2 femfingrade fingerfärdiga händer × 2.
Slutlig kompatibilitet, leverans och prissättning bekräftas i offerten.
| Specification | H2-A Standard A | H2-A Standard B | H2-A Standard C | H2-A Standard D | H2-A Standard E | H2-A Standard F | H2-A Standard G | H2-A Standard H | H2-A Standard I | H2-A Standard J | H2-A Standard K | H2-A Standard L | H2-A Standard M |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| General | |||||||||||||
| Manufacturer | Unitree | Unitree | Unitree | Unitree | Unitree | Unitree | Unitree | Unitree | Unitree | Unitree | Unitree | Unitree | Unitree |
| Model / edition | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series | H2-A Series |
| Robot type | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform | Humanoid upper-body robot platform |
| Functional description | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. | Configurable humanoid upper-body platform for manipulation, teleoperation, secondary development and data collection. |
| Includes functions of | – | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A | H2-A Standard A |
| Dimensions & Structure | |||||||||||||
| Overall height | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm | 780 mm |
| Overall width | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm | 444 mm |
| Overall depth | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm | 200 mm |
| Weight including upper-body battery | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg | 34,40 kg |
| Degrees of Freedom | |||||||||||||
| Total system DoF | 21 | 33 | 33 | 51 | 51 | 31 | 31 | 31 | 31 | 61 | 61 | 61 | 59 |
| Robot DoF excluding end effectors | 19 | 19 | 19 | 19 | 19 | 19 | 19 | 19 | 19 | 19 | 19 | 19 | 19 |
| Single arm DoF | 7 | 7 | 7 | 7 | 7 | 7 | 7 | 7 | 7 | 7 | 7 | 7 | 7 |
| Waist DoF | 3 | 3 | 3 | 3 | 3 | 3 | 3 | 3 | 3 | 3 | 3 | 3 | 3 |
| Head DoF | 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 | 2 |
| Single hand/end-effector DoF | 1 | 7 | 7 | 16 | 16 | 6 | 6 | 6 | 6 | 21 | 21 | 21 | 20 |
| Single hand joint count | – | – | – | 16 | 16 | 11 | 11 | 12 | 12 | – | – | – | – |
| Performance | |||||||||||||
| Peak arm payload | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg | 15 kg |
| Rated arm payload | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg | 7 kg |
| Single arm reach | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm | 600 mm |
| Battery & Power | |||||||||||||
| Power supply methods | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply | H2-A upper-body battery and charger, or external power supply |
| Battery type | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery | H2-A upper-body battery |
| Battery endurance | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours | 8 hours |
| Continuous external power supported | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes |
| Power notes | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. | Supports continuous external power for 7 × 24-hour operation. |
| Compute, Control & Software | |||||||||||||
| PC1 / platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer | Intel Core i5 platform computer |
| PC2 / user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer | Intel Core i7 user-development computer |
| PC3 / optional high-compute module | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 | Empty slot; optional NVIDIA Jetson Thor × 1 |
| PC4 / optional module | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 | Empty slot; optional Intel Core i7 × 1 or NVIDIA Jetson Orin NX × 1 |
| Optional computing performance | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS | NVIDIA Jetson Thor: 2070 TOPS; NVIDIA Jetson Orin NX: 100 TOPS |
| Control | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included | Handheld remote controller included |
| Smart OTA updates | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes |
| Secondary development support | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes |
| Perception & Connectivity | |||||||||||||
| Perception sensors | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras | Wide-field-of-view humanoid binocular head camera and two HD wrist cameras |
| Head camera | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 | Wide-FOV humanoid binocular camera × 1 |
| Wrist cameras | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 | HD wrist cameras × 2 |
| Wrist camera FOV | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° | D 130° / H 120° / V 81° |
| Wrist camera resolution | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 | 1920 × 1080 |
| Wi-Fi | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 | Wi-Fi 6 |
| Bluetooth | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 | Bluetooth 5.2 |
| Hand / End Effector | |||||||||||||
| Hand / end-effector model | Dex1-1 Plus grippers × 2 | Dex3-1 force-controlled three-finger dexterous hands, non-tactile × 2 | Dex3-1 force-controlled three-finger dexterous hands, tactile × 2 | Dex5-1 force-controlled dexterous hands, non-tactile × 2 | Dex5-1P force-controlled dexterous hands, tactile × 2 | BrainCo Revo2 Basic bionic dexterous hands × 2 | BrainCo Revo2 Touch tactile bionic dexterous hands × 2 | Inspire DFQ dexterous hands, non-tactile × 2 | Inspire E2 dexterous hands, tactile × 2 | BrainCo Revo3 U21 dexterous hands, non-tactile × 2 | BrainCo Revo3 U21T tactile dexterous hands × 2 | BrainCo Revo3 U21VT visual-tactile dexterous hands × 2 | Wuji Hand 2 dexterous hands, non-tactile × 2 |
| Tactile sensing | No | No | Yes | No | Yes | No | Yes | No | Yes | No | Yes | Yes | No |
| Single hand/end-effector weight | 550 g | 650 g | 650 g | – | – | 383 g | 383 g | – | 800 g | – | – | – | – |
| Hand/end-effector dimensions | 143 × 78 × 67 | 175 × 88 × 77 | 175 × 88 × 77 | – | – | – | – | – | – | 215 × 105 × 50 | 215 × 105 × 50 | 215 × 105 × 50 | Approximately 185 × 80 × 40 |
| Hand height | – | – | – | – | – | 160 mm | 160 mm | – | – | – | – | – | – |
| Operating voltage | – | 12–58 V | 12–58 V | 24–60 V DC | 24–60 V DC | – | – | – | 24 V ±10% | 12–80 V | 12–80 V | 12–80 V | 16–58 V DC |
| Static current | – | 0.2 A at 58 V | 0.2 A at 58 V | 0.2 A at 58 V | 0.2 A at 58 V | – | – | – | 0.25 A | – | – | – | – |
| Maximum current | – | – | – | 3 A at 58 V | 3 A at 58 V | – | – | – | 4 A | 10 A at 24 V | 10 A at 24 V | 10 A at 24 V | – |
| Communication interface / protocol | High-speed RS-485 | USB | USB | USB 2.0 at 1000 Hz | USB 2.0 at 1000 Hz | – | – | – | – | – | – | – | 1000BASE-T Ethernet |
| Repeatability / positioning accuracy | 0.1 mm fingertip-position resolution | – | – | ±1 mm | ±1 mm | 0.1° | 0.1° | ±0.20 mm | ±0.20 mm | 0.1° | 0.1° | 0.1° | – |
| Whole-hand / palm grip force | 5–120 N adjustable | – | – | – | – | 50 N | 50 N | – | – | 70 N palm/whole-hand grip | 70 N palm/whole-hand grip | 70 N palm/whole-hand grip | – |
| Fingertip / pinch force | – | – | – | 10 N fingertip force | 10 N fingertip force | 15 N | 15 N | – | – | 20 N fingertip pinch | 20 N fingertip pinch | 20 N fingertip pinch | Peak fingertip force ≥15 N |
| Thumb gripping force | – | – | – | – | – | – | – | 6 N | 30 N | – | – | – | – |
| Four-finger gripping force | – | – | – | – | – | – | – | 4 N | 28 N | – | – | – | – |
| Grip-force resolution | – | – | – | – | – | – | – | 0.50 N | – | – | – | – | – |
| Whole-hand payload | – | – | – | – | – | – | – | – | – | 20 kg | 20 kg | 20 kg | – |
| Four-finger payload | – | – | – | – | – | – | – | – | – | 5 kg | 5 kg | 5 kg | – |
| Form-closure gripping payload | 20 kg | – | – | – | – | – | – | – | – | – | – | – | – |
| Friction gripping payload | 5 kg | – | – | – | – | – | – | – | – | – | – | – | – |
| Tactile sensors per hand | – | – | 33 | – | – | – | – | – | 17 | – | – | – | – |
| Array sensors per hand | – | – | – | – | 12 | – | – | – | – | – | – | – | – |
| Pressure sensors per hand | – | – | – | – | 94 | – | – | – | – | – | – | – | – |
| Tactile sensing capabilities | – | – | – | – | – | – | Pressure, friction, direction and proximity sensing | – | – | – | Full-palm tactile sensing | Full-palm visual-tactile sensing | – |
| Tactile / force-detection range | – | – | – | – | 10–2500 g; non-destructive tolerance up to 20 kg | – | – | – | 0–30 N | – | 0–25 N | 0–25 N | – |
| Tactile accuracy / sensitivity | – | – | – | – | – | – | – | – | ≤5% FS | – | 0.01 N resolution | 0.01 N resolution | – |
| Minimum measurable visual-tactile deformation | – | – | – | – | – | – | – | – | – | – | – | 130 | – |
| Hand / finger motion speed | – | – | – | – | – | – | – | Thumb lateral >235°/s; thumb flexion >150°/s; four fingers >570°/s | Thumb lateral/flexion >130°/s; four fingers >200°/s | Opening/closing up to 3 Hz | Opening/closing up to 3 Hz | Opening/closing up to 3 Hz | Opening/closing ≥4 times/s |
| Gripper stroke | 90 mm | – | – | – | – | – | – | – | – | – | – | – | – |
| Closing time | 0.24 s for full stroke | – | – | – | – | – | – | – | 0.8 s | – | – | – | – |
| Finger / claw length | 80 mm | – | – | – | – | – | – | – | – | – | – | – | – |
| Minimum grasping diameter | – | – | – | 10 | 10 | – | – | – | – | 10 | 10 | 10 | 0 |
| Maximum grasping diameter | – | – | – | – | – | – | – | – | – | 150 | 150 | 150 | – |
| Control frequency | – | – | – | – | – | – | – | – | – | 500 Hz | 500 Hz | 500 Hz | 1000 Hz × 20 axes |
| Control mode | – | – | – | – | – | – | – | – | – | – | – | – | MIT force/position hybrid control |
| Joint backlash | – | – | – | – | – | – | – | – | – | – | – | – | <1° |
| Operating temperature | – | – | – | −20 to 60 °C | −20 to 60 °C | – | – | – | – | – | – | – | – |
| Transmission mechanism | – | – | – | 12 micro force-controlled composite-transmission joints plus 4 micro gear joints | 12 micro force-controlled composite-transmission joints plus 4 micro gear joints | – | – | – | – | – | – | – | Direct-drive rotary joints; backdrivable |
| Grasping configuration | – | – | – | – | – | – | – | Thumb lateral range >65° | – | – | – | – | Fully opposed; supports lateral swing |
| Wrist RGB camera included | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes | Yes |
| Hand / end-effector notes | Two-finger force-controlled gripper; specifications are per gripper. | Three-finger force-controlled hand: thumb 3 DoF, index finger 2 DoF and middle finger 2 DoF; specifications are per hand. | Three-finger force-controlled hand: thumb 3 DoF, index finger 2 DoF and middle finger 2 DoF; specifications are per hand. | Five-finger dexterous hand; specifications are per hand. | Five-finger dexterous hand; specifications are per hand. | Height is measured from the middle fingertip to the palm root; specifications are per hand. | Height is measured from the middle fingertip to the palm root; specifications are per hand. | – | Documented mass is approximately 800 g (790 g + 10 g); specifications are per hand. | BrainCo Revo3 U21 family; specifications are per hand. | BrainCo Revo3 U21 family; specifications are per hand. | BrainCo Revo3 U21 family; specifications are per hand. | Variant table identifies this Wuji Hand 2 configuration as non-tactile; specifications are per hand. |
| Package, Warranty & Notes | |||||||||||||
| Included items | Dex1-1 Plus grippers × 2; H2-A upper-body battery; charger; handheld remote controller | Dex3-1 force-controlled three-finger dexterous hands, non-tactile × 2; H2-A upper-body battery; charger; handheld remote controller | Dex3-1 force-controlled three-finger dexterous hands, tactile × 2; H2-A upper-body battery; charger; handheld remote controller | Dex5-1 force-controlled dexterous hands, non-tactile × 2; H2-A upper-body battery; charger; handheld remote controller | Dex5-1P force-controlled dexterous hands, tactile × 2; H2-A upper-body battery; charger; handheld remote controller | BrainCo Revo2 Basic bionic dexterous hands × 2; H2-A upper-body battery; charger; handheld remote controller | BrainCo Revo2 Touch tactile bionic dexterous hands × 2; H2-A upper-body battery; charger; handheld remote controller | Inspire DFQ dexterous hands, non-tactile × 2; H2-A upper-body battery; charger; handheld remote controller | Inspire E2 dexterous hands, tactile × 2; H2-A upper-body battery; charger; handheld remote controller | BrainCo Revo3 U21 dexterous hands, non-tactile × 2; H2-A upper-body battery; charger; handheld remote controller | BrainCo Revo3 U21T tactile dexterous hands × 2; H2-A upper-body battery; charger; handheld remote controller | BrainCo Revo3 U21VT visual-tactile dexterous hands × 2; H2-A upper-body battery; charger; handheld remote controller | Wuji Hand 2 dexterous hands, non-tactile × 2; H2-A upper-body battery; charger; handheld remote controller |
| Whole-unit warranty | 12 months | 12 months | 12 months | 12 months | 12 months | 12 months | 12 months | 12 months | 12 months | 12 months | 12 months | 12 months | 12 months |
| Warranty / option notes | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. | Whole-unit warranty: 12 months. |
| Additional specification notes | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. | Dimensions are stated as 780 × 444 × 200 mm. Weight includes the upper-body battery. |
| Configuration | H2-A Standard A, H2-A Standard B, H2-A Standard C, H2-A Standard D, H2-A Standard E, H2-A Standard F, H2-A Standard G, H2-A Standard H, H2-A Standard I, H2-A Standard J, H2-A Standard K, H2-A Standard L, H2-A Standard M |
|---|---|
| Brand | Unitree |
| Robot type | Humanoid robot |
| Application | Research, Education, Development, Embodied AI, Manipulation |
Unitree H2-A är en avancerad humanoid överkroppsplattform från Unitree Robotics, utvecklad för forskning, robotutveckling och tillämpningar inom embodied AI och objektmanipulation.
Till skillnad från en fullstor tvåbent humanoidrobot fokuserar H2-A på överkroppens rörelser och interaktion med omgivningen. Plattformen har två robotarmar, en rörlig midja och ett huvud samt stöd för olika typer av robotiska händer och gripdon.
H2-A har 19 frihetsgrader i grundplattformen, fördelade mellan armar, midja och huvud. Med robotiska händer eller gripdon ökar det totala antalet frihetsgrader beroende på vald konfiguration.
Plattformen är särskilt intressant för universitet, forskningsinstitutioner och utvecklingsteam som arbetar med robotmanipulation, AI-baserad styrning och fysisk interaktion med föremål.
Unitree H2-A kan användas för forskning och utveckling inom styrning av robotarmar, rörelseplanering och manipulation av föremål. Med sju frihetsgrader per arm kan utvecklare undersöka hur robotens leder samordnas för att genomföra rörelser och interagera med objekt i omgivningen.
Det gör plattformen relevant för projekt där armarnas rörelseförmåga och valet av gripdon har stor betydelse.
H2-A kan användas som fysisk plattform för utveckling inom embodied AI, där artificiell intelligens kopplas till en robots sensorer och rörelsesystem. Genom att kombinera perception, styralgoritmer och robotens mekaniska funktioner kan forskare och utvecklare undersöka hur AI-system kan användas för att styra fysiska handlingar.
Specialiserade AI-tillämpningar kräver normalt ytterligare programmering, integration och tester.
Unitree H2-A finns med flera olika typer av robotiska händer och gripdon. Konfigurationerna omfattar bland annat tvåfingersgripdon, trefingrade robothänder och femfingrade fingerfärdiga händer.
För projekt där roboten behöver registrera kontakt med föremål finns även alternativ med taktil eller visuellt-taktil avkänning.
Det gör H2-A relevant för forskning inom greppstyrning, fingerfärdig manipulation och hantering av olika typer av objekt.
Unitree H2-A har RGB-kameror vid handlederna, vilket ger möjlighet att samla in visuell information nära robotens händer. Kamerorna kan vara relevanta för utvecklingsprojekt inom perception, objektidentifiering och visuellt styrd manipulation.
För projekt som kräver ytterligare sensorinformation kan valet av robothand och dess taktila funktioner vara avgörande.
För universitet och forskningsmiljöer kan Unitree H2-A vara en plattform för praktisk utbildning och experiment inom robotik. Den kompakta överkroppskonstruktionen gör det möjligt att fokusera på armrörelser, gripfunktioner och styralgoritmer utan att projektet samtidigt behöver omfatta tvåbent gång och balans.
Robotplattformen stöder vidareutveckling enligt de angivna produktspecifikationerna. Vilka gränssnitt och utvecklingsfunktioner som kan användas bör kontrolleras mot projektets tekniska behov.
Unitree H2-A finns i 13 Standard-konfigurationer, från H2-A Standard A till Standard M. Grundplattformen är densamma, men konfigurationerna skiljer sig framför allt genom vilka robotiska händer eller gripdon som ingår.
Rätt val beror på vilka greppfunktioner, sensorfunktioner och manipulationsuppgifter som projektet ska utveckla.
Standard A är utrustad med två Dex1-1 Plus-gripdon och har totalt 21 frihetsgrader i systemet.
Konfigurationen är relevant för projekt där fokus ligger på kontrollerade tvåfingersgrepp, rörelseplanering och hantering av föremål.
Standard B och C använder Dex3-1, en kraftstyrd trefingrad robothand. Båda konfigurationerna har totalt 33 frihetsgrader.
Skillnaden är att Standard C har taktil avkänning, medan Standard B saknar denna funktion. Det gör Standard C särskilt relevant för forskning där information om kontakt med föremål behövs.
Standard D är utrustad med Dex5-1 och Standard E med Dex5-1P. Båda har totalt 51 frihetsgrader i systemet. Dex5-1P erbjuder taktil avkänning, medan Dex5-1-konfigurationen saknar detta enligt variantuppgifterna.
Dessa versioner är relevanta för projekt där fingerfärdig manipulation och mer komplexa handrörelser är viktiga.
Standard F och G använder BrainCo Revo 2-händer, medan Standard H och I använder Inspire-händer. Alternativen omfattar både utföranden utan taktil avkänning och versioner med taktila sensorer.
Det gör det möjligt att välja ändeffektor utifrån projektets krav på griprörelser, handkonstruktion och återkoppling vid kontakt med föremål.
Standard J, K och L använder olika versioner av BrainCo Revo 3 U21. Alternativen omfattar utföranden utan taktil avkänning, med taktil avkänning och med visuellt-taktil avkänning.
Standard M använder Wuji Hand 2, en femfingrad robothand med 20 frihetsgrader per hand.
Dessa konfigurationer är särskilt relevanta när projektet kräver avancerade handrörelser och noggrann kontroll över hur roboten griper och manipulerar objekt.
Unitree H2-A kan drivas med ett batteri för överkroppsplattformen eller via extern strömförsörjning. Den angivna batteritiden är cirka åtta timmar. Den faktiska drifttiden påverkas av bland annat robotens rörelser, belastning och användning.
För forskningsmiljöer där roboten ska användas under längre arbetsperioder kan extern strömförsörjning vara ett relevant alternativ.
Den kompakta konstruktionen gör H2-A särskilt intressant i projekt där fokus ligger på manipulation och armstyrning snarare än mobil förflyttning.
Unitree H2-A och H2-D är två olika humanoida överkroppsplattformar med liknande användningsområden men olika konstruktioner.
Unitree H2-A är en kompakt överkroppsplattform för forskning, armstyrning och manipulation. Den saknar integrerad mobil bas.
Unitree H2-D är en pelarmonterad humanoidplattform som finns i stationära och mobila konfigurationer. Den erbjuder andra möjligheter för höjdjustering och användning vid olika arbetspositioner.
Om projektet främst kräver en kompakt överkroppsplattform för utveckling av robotarmar och gripfunktioner kan H2-A vara ett relevant val.
Om projektet kräver en större uppställning med höjdjustering eller mobilitet kan H2-D vara ett lämpligare alternativ.
Läs mer om Unitree H2-D Humanoid.
För projekt där forskningen också behöver omfatta humanoid gång, balans och tvåbent förflyttning är Unitree H2 ett relevant alternativ.
Unitree H2 är en humanoidrobot i full storlek, med ben, armar och avancerad rörelsekontroll.
Den finns i flera konfigurationer för forskning, utveckling och embodied AI, med olika möjligheter till programmering och robotiska händer.
Unitree H2-A erbjuds med flera alternativ för gripdon och robotiska händer.
Valet av ändeffektor påverkar bland annat robotens antal frihetsgrader, greppfunktioner och möjlighet till taktil återkoppling.
Eftersom den valda konfigurationen redan kan innehålla robotiska händer är det viktigt att kontrollera vad som ingår innan separata tillbehör väljs.
Kompatibilitet och leveransomfattning behöver bekräftas för respektive konfiguration.
Se tillbehör och robothänder till Unitree H2-A.
Valet av Unitree H2-A bör utgå från projektets behov av robotarmstyrning, objektmanipulation, AI-utveckling och sensorfunktioner.
På produktsidan kan du jämföra de 13 Standard-konfigurationerna och undersöka vilka robotiska händer eller gripdon som passar projektet.
Välj önskad konfiguration och kontakta Webot för offert på Unitree H2-A.
Unitree H2-A är en kompakt humanoid överkroppsplattform från Unitree Robotics, utvecklad för forskning, robotutveckling, embodied AI och objektmanipulation. Den har två robotarmar, rörlig midja och huvud samt stöd för olika gripdon och fingerfärdiga robothänder.
Priset på Unitree H2-A beror på vilken konfiguration och vilka robothänder eller gripdon som väljs. Webot erbjuder produkten via offert, där pris, utrustning och leveransvillkor bekräftas utifrån den aktuella beställningen. Kontakta Webot för prisuppgifter på önskad H2-A-konfiguration.
Unitree H2-A har 19 frihetsgrader i grundplattformen, fördelade på sju per arm, tre i midjan och två i huvudet. Med robotiska händer eller gripdon ökar antalet. De 13 konfigurationerna på Webot.se har mellan 21 och 61 frihetsgrader totalt beroende på valda ändeffektorer.
Alla 13 konfigurationerna bygger på samma H2-A-plattform. Den huvudsakliga skillnaden är vilken typ av robotiska händer eller gripdon som ingår. Alternativen omfattar tvåfingersgripdon, trefingrade händer och olika femfingrade händer, med eller utan taktil avkänning.
Unitree H2-A stöder vidareutveckling enligt produktinformationen. Plattformen kan användas i projekt inom robotarmstyrning, manipulation och embodied AI. Vilka programmeringsgränssnitt och utvecklingsfunktioner som finns tillgängliga behöver kontrolleras för den aktuella programvaruversionen och projektets tekniska krav.
H2-A finns med flera olika ändeffektorer, bland annat Dex1-1 Plus, Dex3-1, Dex5-1, Dex5-1P, BrainCo Revo 2, BrainCo Revo 3, Inspire och Wuji Hand 2. Alternativen skiljer sig åt i antal frihetsgrader, greppfunktioner och tillgång till taktil avkänning.
Taktil avkänning innebär att sensorer registrerar information om kontakten mellan robotens hand och ett föremål. Beroende på robothand kan det handla om exempelvis tryck, kraft eller andra kontaktrelaterade signaler. Informationen kan användas i utvecklingsprojekt för greppstyrning och robotmanipulation.
Webots produktspecifikation anger cirka åtta timmars batteritid för H2-A. Plattformen stöder även extern strömförsörjning. Den faktiska drifttiden kan variera beroende på rörelser, belastning, konfiguration och användning.
Unitree H2-A är främst en utvecklingsplattform för forskning och robotmanipulation. Den har avancerad mekanik och möjligheter till programmering, men specialiserade autonoma arbetsuppgifter kan kräva ytterligare programvara, integration och tester.
Unitree H2-A är en kompakt humanoid överkroppsplattform för forskning och manipulation. Unitree H2-D är en större pelarmonterad plattform som erbjuds i stationära och mobila konfigurationer. H2-D är därför ett alternativ när projektet kräver en annan fysisk uppställning, höjdjustering eller mobilitet.