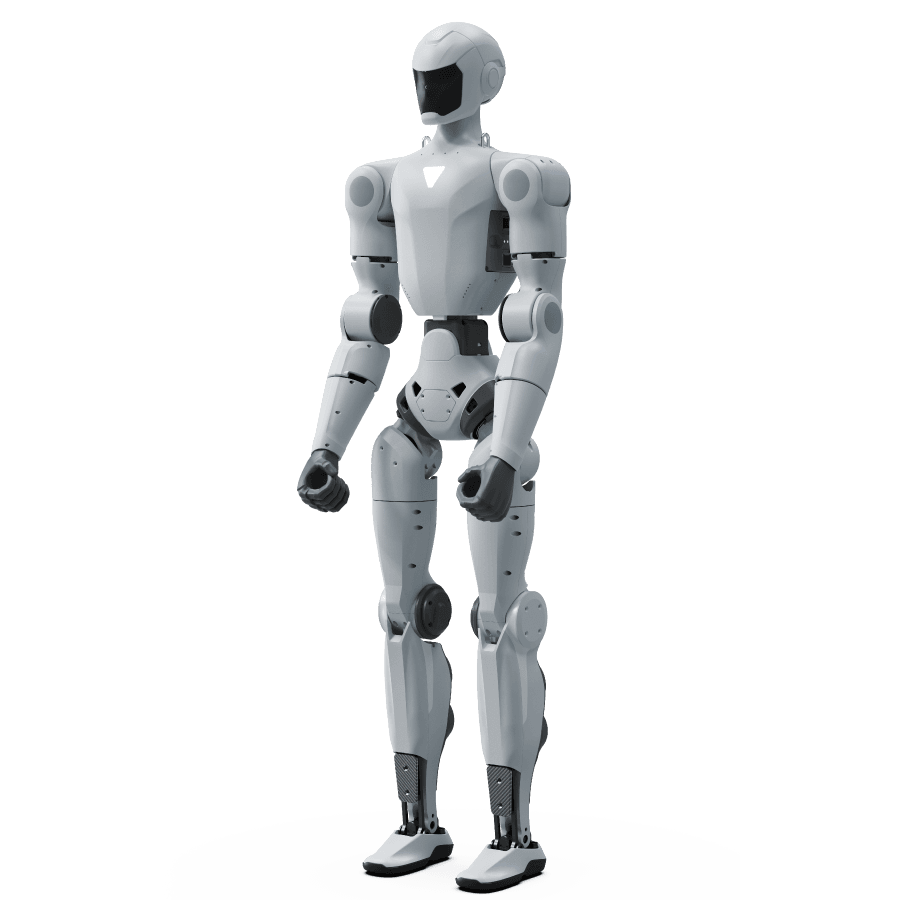
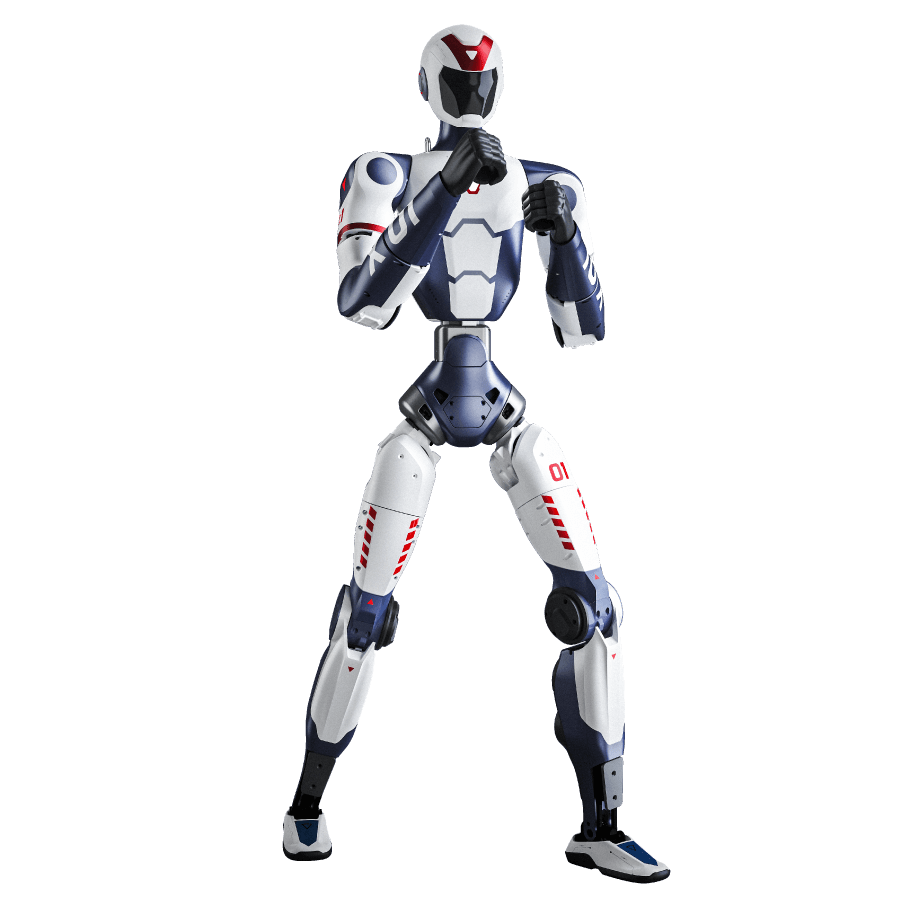
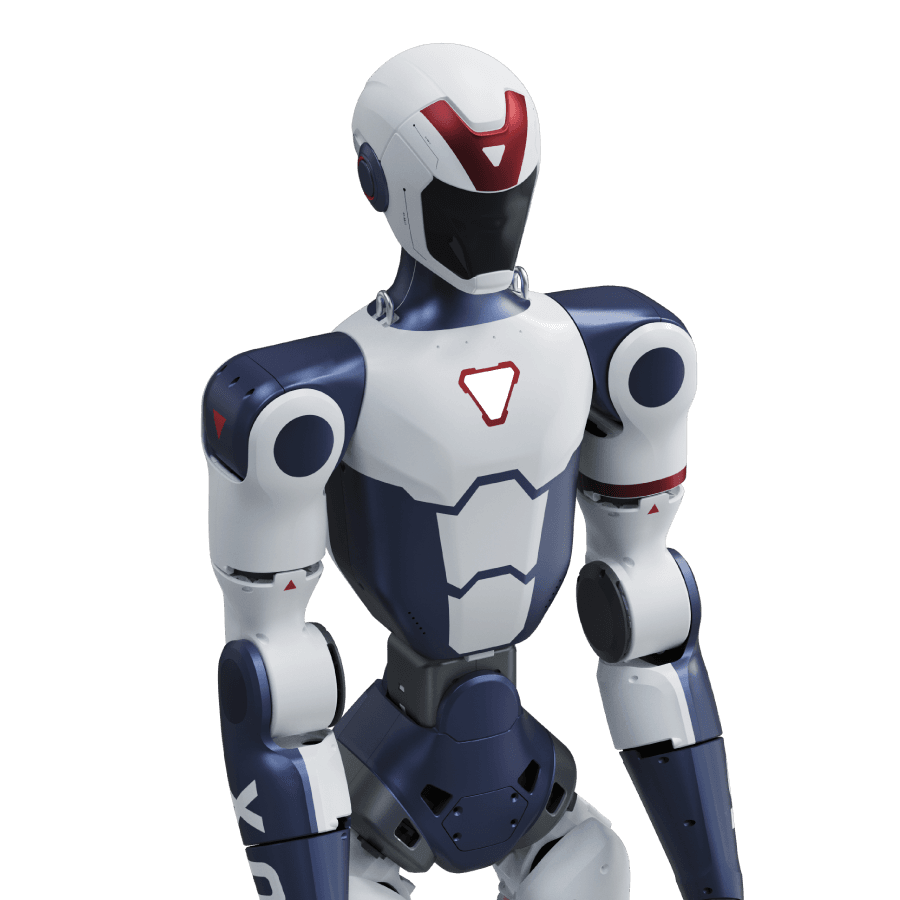
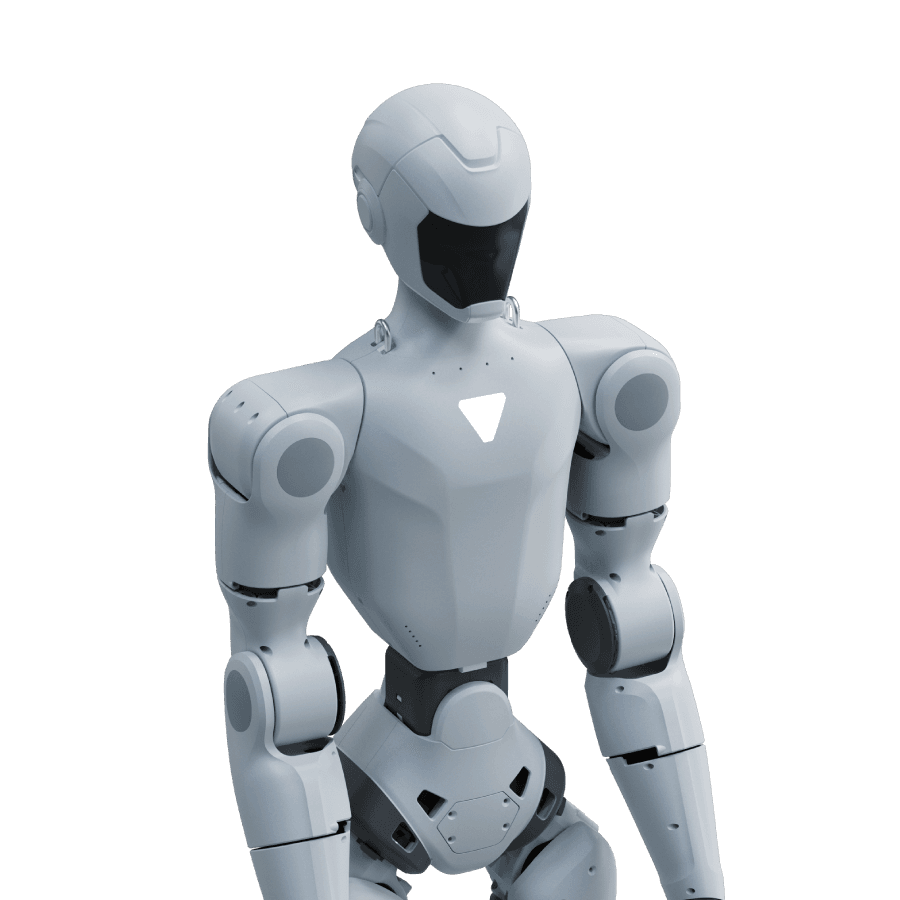
Unitree R1 är en humanoidrobot designad för att utföra komplexa uppgifter med precision. Med sin avancerade AI och rörelsesensorer kan R1 anpassa sig och interagera med sin omgivning, vilket gör den till en idealisk lösning för uppgifter som kräver flexibilitet och noggrannhet i varierande miljöer.
| Specification | R1 AIR | R1 | R1 EDU |
|---|---|---|---|
| Dimensions & Weight | |||
| Height, Width and Thickness (Stand) | 1230x357x190mm | 1230x357x190mm | 1230x357x190mm |
| Weight (With Battery) | About 27kg | About 29kg | About 29kg |
| Calf + Thigh Length | 600 | 600 | 600 |
| Forearm + Upper Arm Length | 420 | 420 | 420 |
| Degrees of Freedom | |||
| Degree of Freedom (Total Joints) | 20 | 26 | 26-40 |
| Single Leg Degrees of Freedom | 6 | 6 | 6 |
| Single Arm Degrees of Freedom | 4 | 5 | 5 |
| Waist Degrees of Freedom | / | 2 | 2 |
| Head Degrees of Freedom | / | 2 | 2 |
| Dexterous Hand | / | / | Optional |
| Performance & Joint Motion | |||
| Joint Output Bearing | Crossed roller bearings, Double Hook Ball Bearings | Crossed roller bearings, Double Hook Ball Bearings | Crossed roller bearings, Double Hook Ball Bearings |
| Joint Motor | Low inertia high-speed internal rotor PMSM(permanent magnet synchronous motor,better response speed and heat dissipation) | Low inertia high-speed internal rotor PMSM(permanent magnet synchronous motor,better response speed and heat dissipation) | Low inertia high-speed internal rotor PMSM(permanent magnet synchronous motor,better response speed and heat dissipation) |
| Maximum Torque of Arm Joint [1] | About 2kg | About 2kg | About 2kg |
| Joint Movement Space | Knee Joint:-10°~+139° Hip Joint:Y:±157° P:-168° ~+146° R:-60° ~+100° | Waist Joint:Y±150° R±30° Knee Joint:-10°~+139° Hip Joint:Y:±157° P:-168° ~+146° R:-60° ~+100° | Waist Joint:Y±150° R±30° Knee Joint:-10°~+139° Hip Joint:Y:±157° P:-168° ~+146° R:-60° ~+100° |
| Hardware & Systems | |||
| Electrical Routing | Hollow + Internal Routing | Hollow + Internal Routing | Hollow + Internal Routing |
| Joint Encoder | Dual + single encoder | Dual + single encoder | Dual + single encoder |
| Cooling System | Local air cooling | Local air cooling | Local air cooling |
| Power Supply | Lithium battery | Lithium battery | Lithium battery |
| Compute, Perception & Connectivity | |||
| Basic Computing Power | 8-core high-performance CPU | 8-core high-performance CPU | 8-core high-performance CPU |
| Microphone Array | 4-Mic Array | 4-Mic Array | 4-Mic Array |
| Speaker | YES | YES | YES |
| WiFi & Bluetooth 5.2 | YES | YES | YES |
| Camera | Monocular camera | Binocular camera | Binocular camera |
| High-Power Computing Module | / | / | NVIDIA Jetson Orin Optional (40-100 TOPS) |
| Battery, Controls & Warranty | |||
| Smart Battery (Quick Release) | YES | YES | YES |
| Charger | YES | YES | YES |
| Manual Controller | YES | YES | YES |
| Battery Life | About 1h | About 1h | About 1h |
| Upgraded Intelligent OTA | YES | YES | YES |
| Secondary Development [2] | / | / | YES |
| Warranty Period [3] | 6 Months | 8 Months | 12 Months |
[1] The maximum load of the arm varies greatly under different arm extension postures.
[2] For more information, please read the secondary development manual.
[3] For more detailed warranty terms, please read the product warranty brochure.
[4] The above parameters may vary in different scenarios and configurations, please subject to actual situation.
[5] The humanoid robot features a complex structure and immense power output. Users are required to maintain a sufficient safety distance from the robot at all times. Please operate with extreme caution.
[6] The product appearance is subject to change. Please refer to the final product.
[7] Some sample functions on this page are still being developed and tested, and will be opened to users in the future.
[8] Currently, the global humanoid robot industry is in the early stages of exploration. Individual users are strongly advised to thoroughly understand the limitations of humanoid robots before making a purchase.
[9] This product is a civilian robot. We kindly request that all users refrain from making any dangerous modifications or using the robot in a hazardous manner.
| Konfiguration | R1 AIR, RI, R1 EDU |
|---|
Unitree R1 är en kompakt tvåbent humanoidrobot från Unitree Robotics, utvecklad för humanoid rörelse, AI-baserad interaktion och robotik. Med en höjd på cirka 123 cm och en vikt från cirka 27 kg kombinerar R1 en lätt konstruktion med avancerade motorer, sensorer och rörelsekontroll.
R1-serien består av tre modeller: R1 AIR, R1 och R1 EDU. De skiljer sig åt i antal frihetsgrader, kamerautrustning och möjligheter till egen programmering. R1 EDU är särskilt framtagen för forsknings- och utvecklingsprojekt där tillgång till robotens styrsystem är viktigt.
Robotens tvåbenta konstruktion gör den intressant för teknikdemonstrationer, utbildningsmiljöer och forskning inom embodied AI. Tillgängliga rörelser, AI-funktioner och utvecklingsmöjligheter beror på vilken konfiguration och programvara som används.
Unitree R1 kan användas för teknikdemonstrationer, utbildning och utveckling av AI-baserade robotfunktioner. Beroende på modell och programvara kan roboten användas inom flera olika områden, från att visa humanoid rörelse och interaktion till forskning om gång, balans och hantering av föremål.
Unitree R1 kan användas för att demonstrera humanoid rörelse, balans och AI-baserad interaktion. Med inbyggda kameror, mikrofoner och högtalare har roboten förutsättningar för tillämpningar där tal, bildinformation och rörelser kombineras. Exempel på användning är teknikmässor, utbildningsmiljöer och demonstrationer av hur människor kan interagera med humanoidrobotar.
I utvecklingsprojekt kan robotens sensorer och AI-funktioner exempelvis användas för att undersöka hur roboten kan reagera på visuella signaler, tolka tal eller kombinera olika typer av information i en interaktion.
Specifika dialogfunktioner, språkstöd och interaktionsmöjligheter beror på aktuell programvara och konfiguration.
Unitree R1 kan användas för att visa hur en humanoidrobot går, balanserar och samordnar rörelser mellan olika leder.
I undervisning kan roboten exempelvis användas för att demonstrera:
För universitet och utbildningsinstitutioner som vill utveckla egna algoritmer och arbeta mer praktiskt med programmering är R1 EDU den relevanta konfigurationen.
Med Unitree R1 EDU kan forskare och utvecklare undersöka hur robotens ben, armar och överkropp samverkar vid tvåbent rörelse. Exempel på utvecklingsprojekt är att testa olika gångmönster, studera balans vid rörelse och utvärdera algoritmer för att anpassa robotens beteende till olika förhållanden.
Det kan bland annat handla om att:
Sådana projekt kräver egen utveckling och ska inte förväxlas med färdiga standardfunktioner för samtliga R1-modeller.
Unitree R1 EDU kan utrustas med fingerfärdiga robothänder som tillval för forskning inom objektmanipulation. Med lämpliga händer, styrsystem och programvara kan utvecklingsprojekt exempelvis undersöka hur roboten kan:
Dessa exempel beskriver möjliga utvecklingsprojekt och inte färdiga arbetsuppgifter som R1 automatiskt kan utföra vid leverans.
Funktionaliteten beror på vald robothand, programmering, styrning och hur systemet testas för den aktuella uppgiften.
Unitree R1 EDU erbjuder möjligheter för forskning inom embodied AI, där artificiell intelligens används tillsammans med en fysisk robots sensorer och rörelsesystem. Utvecklare kan exempelvis undersöka hur roboten kan kombinera kamerainformation med rörelseplanering, eller hur AI-modeller kan användas för att styra robotens handlingar.
Ett annat möjligt forskningsområde är imitation learning, där demonstrationsdata används för att utveckla modeller som efterliknar observerade rörelser eller arbetsmoment.
R1 EDU kan även användas för att undersöka hur simulerade robotbeteenden kan överföras till en fysisk robot.
Dessa tillämpningar kräver normalt programmering, modellutveckling, integration och tester. Unitree R1 är därför en utvecklingsplattform snarare än en färdig autonom lösning för alla typer av arbetsuppgifter.
Unitree R1 finns i tre huvudkonfigurationer: R1 AIR, R1 och R1 EDU.
Valet beror framför allt på om roboten ska användas med sina befintliga funktioner eller om projektet kräver egen programmering, utveckling av styralgoritmer och integration av extra utrustning.
R1 AIR är den lättaste modellen i serien och väger cirka 27 kg inklusive batteri. Den har totalt 20 frihetsgrader, med sex per ben och fyra per arm. Modellen har en monokulär kamera samt integrerade mikrofoner och högtalare.
R1 AIR är ett alternativ för användning där fokus ligger på robotens befintliga rörelse- och interaktionsfunktioner, exempelvis teknikdemonstrationer och presentationer av humanoid robotik.
Extern vidareutveckling stöds inte enligt tillverkarens specifikationer.
Standardmodellen R1 väger cirka 29 kg och har totalt 26 frihetsgrader. Jämfört med AIR har modellen utökad rörelsefrihet i armar, midja och huvud samt binokulär kamerautrustning. Den extra rörligheten gör R1 relevant för användning där mer varierade humanoida rörelser och AI-baserad interaktion är viktiga.
Modellen är framför allt avsedd för användning med befintliga funktioner och saknar stöd för extern vidareutveckling enligt Unitrees produktspecifikationer.
R1 EDU är utvecklingsversionen i R1-serien och det lämpligaste alternativet för projekt som kräver egen programmering. Den har 26 frihetsgrader i grundutförandet och kan beroende på extrautrustning konfigureras med upp till 40 frihetsgrader.
R1 EDU stöder extern vidareutveckling och kan utrustas med fingerfärdiga robothänder samt extra beräkningskapacitet för utvecklingsprojekt. Det gör modellen relevant för universitet, forskningsinstitutioner och utvecklingsteam som vill arbeta med humanoid rörelsekontroll, embodied AI, perception och objektmanipulation.
Exempel på utvecklingsprojekt är att ta fram egna rörelsealgoritmer, undersöka AI-baserad styrning eller utveckla metoder för grepp och hantering av föremål.
Vilka robothänder, utvecklingsgränssnitt och beräkningsmoduler som ingår behöver kontrolleras för den aktuella konfigurationen.
Alla tre R1-modellerna är cirka 123 cm höga. Vikten är cirka 27 kg för R1 AIR och cirka 29 kg för R1 och R1 EDU, inklusive batteri.
Den kompakta konstruktionen gör R1 till ett alternativ för projekt där en mindre humanoidrobot föredras framför en större plattform.
Roboten kan därmed vara relevant för exempelvis utbildningsmiljöer, robotiklaboratorier och teknikdemonstrationer där storlek och vikt har betydelse.
Unitree R1 har integrerad kamerautrustning, en mikrofonuppsättning med fyra mikrofoner och högtalare för AI-baserad interaktion. Kamerautrustningen skiljer sig mellan modellerna. R1 AIR har en monokulär kamera, medan R1 och R1 EDU har binokulär kamerautrustning.
Roboten har även stöd för trådlös kommunikation.
Vilka funktioner för perception, objektidentifiering, röstinteraktion och AI som kan användas beror på robotens programvara och konfiguration.
Unitree anger en batteritid på cirka en timme för R1-serien. Modellerna har ett löstagbart smart batteri som gör det möjligt att byta batteri vid behov.
Den faktiska drifttiden varierar beroende på rörelser, belastning och hur roboten används.
För forskningsprojekt med längre testperioder bör batteritid och behov av laddning planeras utifrån den aktuella användningen.
Unitree R1 och Unitree G1 är två kompakta tvåbenta humanoidrobotar som kan användas inom utbildning, forskning och robotutveckling. De skiljer sig dock åt i storlek, konstruktion och tekniska konfigurationer.
Unitree R1 är cirka 123 cm hög och väger från cirka 27 kg. Modellen är relevant för utbildning, teknikdemonstrationer och AI-interaktion. R1 EDU erbjuder dessutom möjligheter till egen programmering och utveckling av robotfunktioner.
Unitree G1 är något större, cirka 132 cm hög, och finns i flera konfigurationer med olika sensorer, rörelsefunktioner, beräkningskapacitet och robotiska händer.
G1 kan därför vara ett relevant alternativ för utvecklingsprojekt som ställer andra krav på robotens mekanik, manipulation eller tekniska utrustning.
För projekt där programmering och egen utveckling är centrala bör R1 EDU jämföras med motsvarande utvecklingskonfigurationer av G1, snarare än enbart med G1 grundmodell.
Läs mer om Unitree G1 Humanoid.
För projekt där en större humanoidrobot behövs kan Unitree H1 eller H1-2 vara ett relevant alternativ. H1-serien erbjuder tvåbenta humanoidrobotar i full storlek med andra mekaniska förutsättningar för forskning inom gång, balans och dynamisk rörelsekontroll.
H1-2 har dessutom utökad rörelsefrihet i armarna, vilket är relevant för projekt där avancerad armstyrning och objektmanipulation ska utvecklas.
Utforska Unitree H1/H1-2 Humanoid.
Valet mellan R1 AIR, R1 och R1 EDU bör utgå från hur roboten ska användas och vilka tekniska funktioner som behövs.
För teknikdemonstrationer och användning av befintliga rörelsefunktioner kan R1 AIR eller R1 vara relevanta alternativ. För forskning, egen programmering och utveckling av AI-baserade robotfunktioner bör R1 EDU utvärderas.
På produktsidan kan du jämföra modellerna och deras tekniska specifikationer.
Välj önskad konfiguration och kontakta Webot för offert på Unitree R1.
Unitree R1 är en kompakt tvåbent humanoidrobot från Unitree Robotics, utvecklad för bland annat AI-interaktion, utbildning och humanoid robotik. Den är cirka 123 cm hög och finns i tre modeller: R1 AIR, R1 och R1 EDU. Modellerna skiljer sig åt i rörelsefrihet, kamerautrustning och möjligheter till programmering.
Priset på Unitree R1 beror på vilken modell och eventuell tilläggsutrustning som väljs. Webot erbjuder R1 via offert, där pris, konfiguration och leveransvillkor bekräftas utifrån beställningen. Kontakta Webot för prisuppgifter på R1 AIR, R1 eller R1 EDU.
R1 AIR är grundmodellen med 20 frihetsgrader och en monokulär kamera. R1 har 26 frihetsgrader, rörlig midja och huvud samt binokulär kamerautrustning. R1 EDU bygger vidare på R1 och stöder extern programmering. EDU kan även utrustas med fingerfärdiga robothänder och extra beräkningskapacitet.
R1 EDU stöder extern vidareutveckling och är avsedd för projekt där utvecklare behöver arbeta med robotens styrsystem och egna algoritmer. R1 AIR och standardmodellen R1 saknar stöd för extern vidareutveckling enligt Unitrees officiella specifikationer.
R1 AIR har 20 frihetsgrader och R1 har 26. R1 EDU har 26 frihetsgrader i grundutförandet och kan beroende på extrautrustning konfigureras med upp till 40 frihetsgrader. Skillnaderna påverkar bland annat rörelsefriheten i armar, midja och huvud.
Unitree anger en batteritid på cirka en timme för R1 AIR, R1 och R1 EDU. Alla tre modellerna har ett löstagbart smart batteri. Den faktiska drifttiden påverkas av robotens rörelser, belastning och användning.
Unitree R1 har stöd för multimodal AI-interaktion med tal och bild. Roboten har kamerautrustning, en mikrofonuppsättning och högtalare. Vilka språk, AI-modeller och interaktionsfunktioner som finns tillgängliga beror på den aktuella programvaran och robotens konfiguration.
R1 EDU kan utrustas med fingerfärdiga robothänder som tillval. Vilka händer som är kompatibla och vilka funktioner de erbjuder behöver bekräftas för den aktuella konfigurationen. Robothänder ingår inte som standard i R1 AIR eller R1.
Unitree R1 är en lättare och något mindre humanoidrobot, med fokus på bland annat interaktion, rörelse och utbildning. Unitree G1 är större och finns i fler tekniska konfigurationer för forskning och utveckling. R1 EDU och G1 utvecklingsversioner erbjuder olika möjligheter för programmering och robotiska händer.