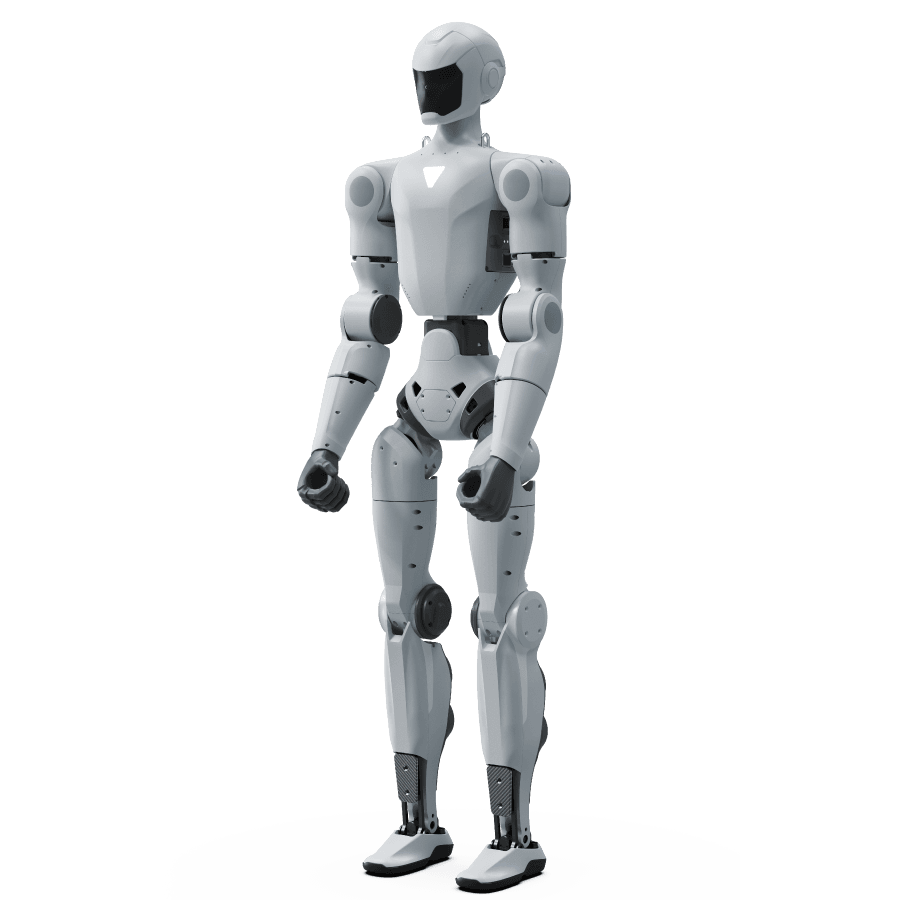
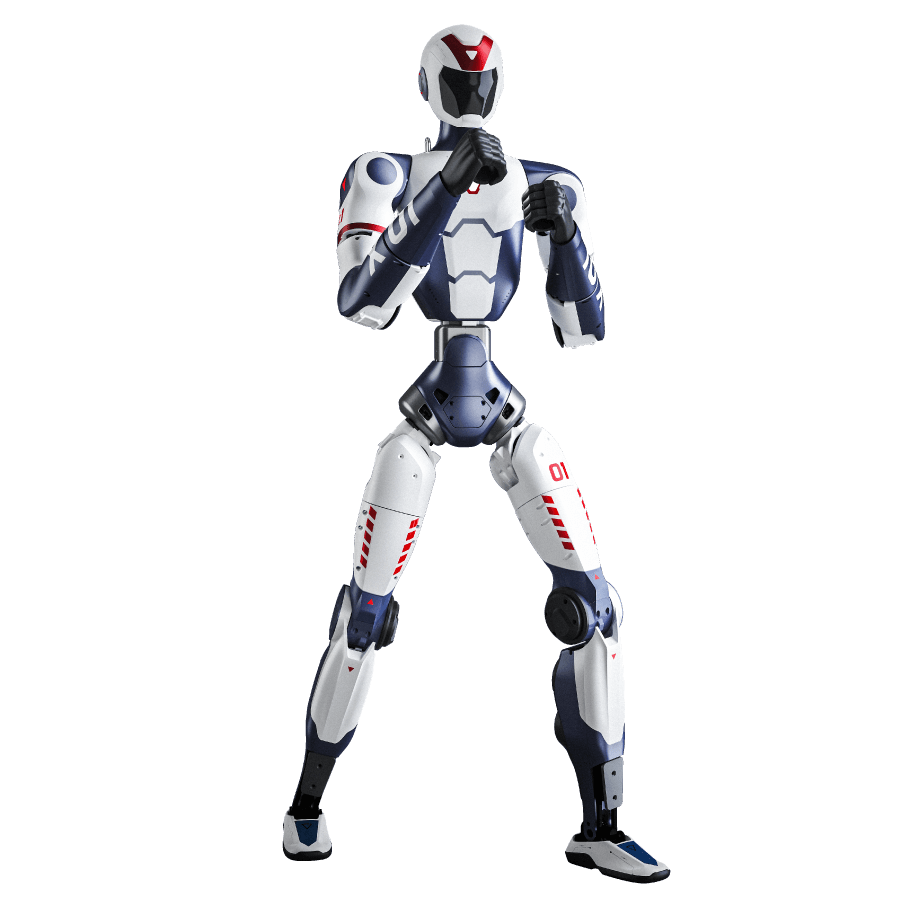
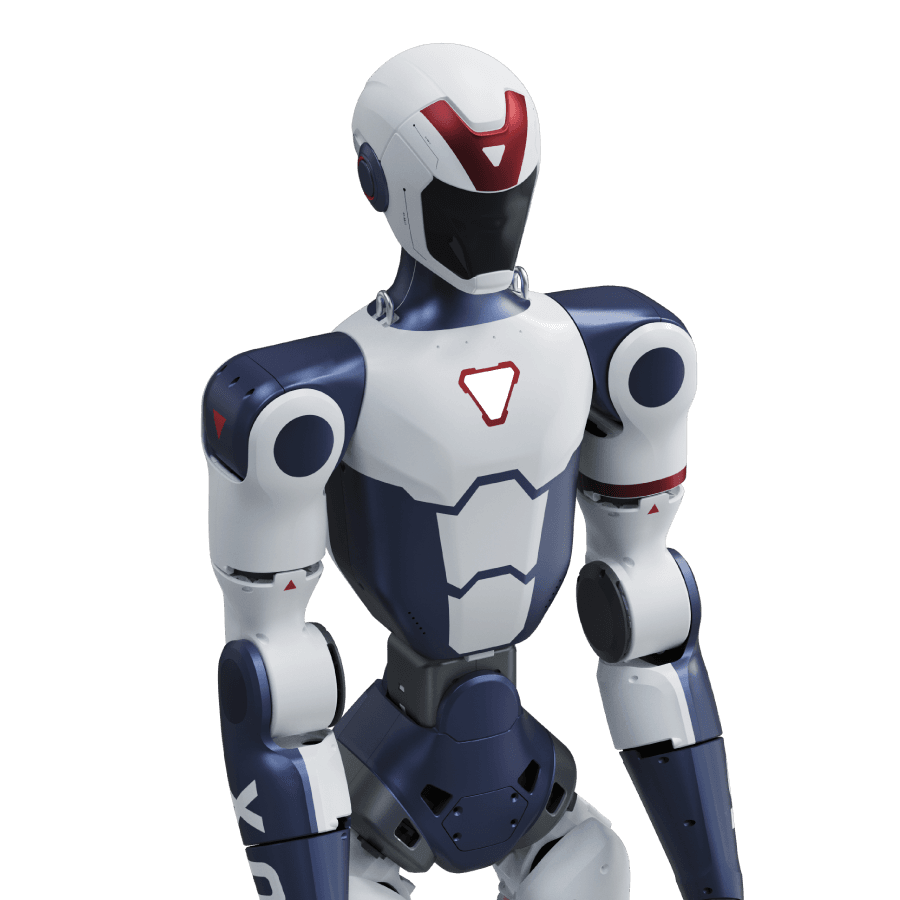
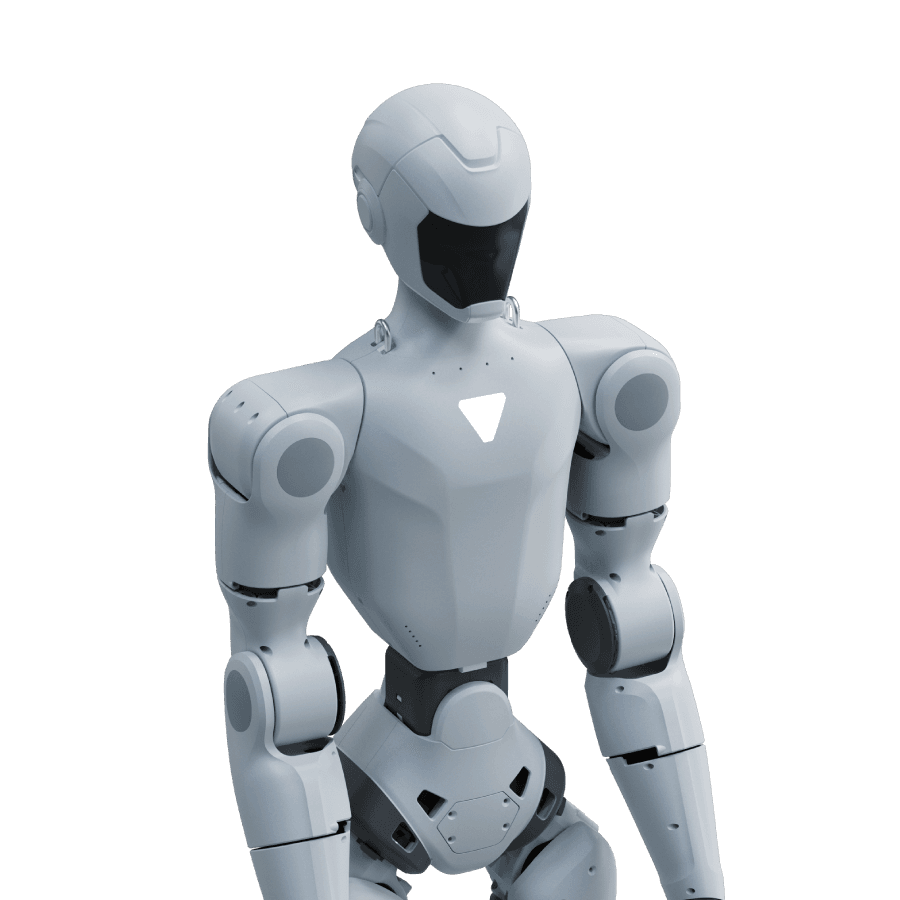
Unitree R1 är en humanoidrobot designad för att utföra komplexa uppgifter med precision. Med sin avancerade AI och rörelsesensorer kan R1 anpassa sig och interagera med sin omgivning, vilket gör den till en idealisk lösning för uppgifter som kräver flexibilitet och noggrannhet i varierande miljöer.
| Specification | R1 AIR | R1 | R1 EDU |
|---|---|---|---|
| Dimensions & Weight | |||
| Height, Width and Thickness (Stand) | 1230x357x190mm | 1230x357x190mm | 1230x357x190mm |
| Weight (With Battery) | About 27kg | About 29kg | About 29kg |
| Calf + Thigh Length | 600 | 600 | 600 |
| Forearm + Upper Arm Length | 420 | 420 | 420 |
| Degrees of Freedom | |||
| Degree of Freedom (Total Joints) | 20 | 26 | 26-40 |
| Single Leg Degrees of Freedom | 6 | 6 | 6 |
| Single Arm Degrees of Freedom | 4 | 5 | 5 |
| Waist Degrees of Freedom | / | 2 | 2 |
| Head Degrees of Freedom | / | 2 | 2 |
| Dexterous Hand | / | / | Optional |
| Performance & Joint Motion | |||
| Joint Output Bearing | Crossed roller bearings, Double Hook Ball Bearings | Crossed roller bearings, Double Hook Ball Bearings | Crossed roller bearings, Double Hook Ball Bearings |
| Joint Motor | Low inertia high-speed internal rotor PMSM(permanent magnet synchronous motor,better response speed and heat dissipation) | Low inertia high-speed internal rotor PMSM(permanent magnet synchronous motor,better response speed and heat dissipation) | Low inertia high-speed internal rotor PMSM(permanent magnet synchronous motor,better response speed and heat dissipation) |
| Maximum Torque of Arm Joint [1] | About 2kg | About 2kg | About 2kg |
| Joint Movement Space | Knee Joint:-10°~+139° Hip Joint:Y:±157° P:-168° ~+146° R:-60° ~+100° | Waist Joint:Y±150° R±30° Knee Joint:-10°~+139° Hip Joint:Y:±157° P:-168° ~+146° R:-60° ~+100° | Waist Joint:Y±150° R±30° Knee Joint:-10°~+139° Hip Joint:Y:±157° P:-168° ~+146° R:-60° ~+100° |
| Hardware & Systems | |||
| Electrical Routing | Hollow + Internal Routing | Hollow + Internal Routing | Hollow + Internal Routing |
| Joint Encoder | Dual + single encoder | Dual + single encoder | Dual + single encoder |
| Cooling System | Local air cooling | Local air cooling | Local air cooling |
| Power Supply | Lithium battery | Lithium battery | Lithium battery |
| Compute, Perception & Connectivity | |||
| Basic Computing Power | 8-core high-performance CPU | 8-core high-performance CPU | 8-core high-performance CPU |
| Microphone Array | 4-Mic Array | 4-Mic Array | 4-Mic Array |
| Speaker | YES | YES | YES |
| WiFi & Bluetooth 5.2 | YES | YES | YES |
| Camera | Monocular camera | Binocular camera | Binocular camera |
| High-Power Computing Module | / | / | NVIDIA Jetson Orin Optional (40-100 TOPS) |
| Battery, Controls & Warranty | |||
| Smart Battery (Quick Release) | YES | YES | YES |
| Charger | YES | YES | YES |
| Manual Controller | YES | YES | YES |
| Battery Life | About 1h | About 1h | About 1h |
| Upgraded Intelligent OTA | YES | YES | YES |
| Secondary Development [2] | / | / | YES |
| Warranty Period [3] | 6 Months | 8 Months | 12 Months |
[1] The maximum load of the arm varies greatly under different arm extension postures.
[2] For more information, please read the secondary development manual.
[3] For more detailed warranty terms, please read the product warranty brochure.
[4] The above parameters may vary in different scenarios and configurations, please subject to actual situation.
[5] The humanoid robot features a complex structure and immense power output. Users are required to maintain a sufficient safety distance from the robot at all times. Please operate with extreme caution.
[6] The product appearance is subject to change. Please refer to the final product.
[7] Some sample functions on this page are still being developed and tested, and will be opened to users in the future.
[8] Currently, the global humanoid robot industry is in the early stages of exploration. Individual users are strongly advised to thoroughly understand the limitations of humanoid robots before making a purchase.
[9] This product is a civilian robot. We kindly request that all users refrain from making any dangerous modifications or using the robot in a hazardous manner.
| Konfiguration | R1 AIR, RI, R1 EDU |
|---|
Unitree R1 är en humanoidrobot som har skapats för uppgifter där hög precision och känslighet verkligen spelar roll. Med sitt imponerande rörelseomfång och avancerade ledmotorer kan den utföra rörelser och vinklar som matchar, och ibland till och med överträffar, människans förmåga. Det gör R1 perfekt för finmotoriska uppgifter som montering, provtagning och kvalitetskontroll. Tack vare sin avancerade kraftkontroll och fingerfärdiga händer kan den hantera ömtåliga föremål med ett pålitligt grepp, även i tuffa arbetsmiljöer. Dessutom kan R1 tränas genom imitation och maskininlärning, vilket gör att den snabbt kan anpassa sig till nya situationer och uppgifter. För att förbättra sin omvärldsuppfattning kan R1 utrustas med 3D-LiDAR och djupkamera, vilket ger den en 360-graders vy och möjliggör säker positionering och rörelser nära människor och utrustning. Plattformen är modulär och kan konfigureras för att öka rörelsefriheten i lederna, vilket förbättrar både räckvidd och precision. Sammanfattningsvis är R1 en flexibel och exakt lösning för forskning, utbildning och avancerade automationsuppgifter där pålitlighet och hög precision är avgörande.
Unitree R1 är enligt tillverkaren tydligt driven av imitation och förstärkningsinlärning. Det innebär att robotens styrsystem kan tränas både genom demonstrationer (imitation/behavior cloning) och genom förstärkningsinlärning, där den successivt förbättrar sina strategier utifrån återkoppling från omgivningen. I praktiken används detta för att lära R1 att samordna balans, gång och handrörelser på ett sätt som nära efterliknar mänskliga rörelsemönster. Det gör att den kan utföra uppgifter som kräver hög precision och naturlig följsamhet i kontakten med både människor och utrustning. Resultatet blir en adaptiv och intelligent plattform för avancerade tillämpningar, från laboratorieautomation och testmiljöer till forsknings- och utbildningssammanhang där nya färdigheter kan överföras direkt genom mänskliga demonstrationer. Sammantaget kombinerar R1 en unik inlärningsförmåga med teknisk stabilitet, vilket gör den till ett kraftfullt verktyg för framtidens arbetsmiljöer där mänsklig interaktion och noggrannhet är centralt.
Unitree R1 humanoidrobot är utvecklad för att utföra uppgifter med både hög noggrannhet och pålitlighet. Tack vare sin avancerade teknik kan robotens händer känna av och justera trycket, vilket gör att den kan hantera föremål på ett mjukt och exakt sätt. Den använder en sofistikerad styrteknik som gör att den kan anpassa sina rörelser efter uppgiften, vilket gör att den kan arbeta med samma precision och finmotorik som en människa. Detta gör R1 idealisk för allt från industriell automation till forskning och utbildning. I kombination med dess kraftfulla och positionshybrida styrning, tillsammans med fingerfärdiga händer utrustade med taktila sensorer, kan den inte bara reproducera mänskliga rörelser utan också känna av och justera kontaktkrafter vid grepp, sortering eller montering. Resultatet blir en adaptiv och intelligent lösning för uppgifter som kräver mänsklig interaktion och hög precision—från laboratorieautomation och testmiljöer till pedagogiska sammanhang där nya färdigheter kan läras in genom mänskliga demonstrationer.
Unitree R1 och Unitree G1 är två humanoidrobotar från samma tillverkare, men de är utvecklade med olika fokus och för olika typer av användningsområden. R1 är en kompakt och lättare modell som väger omkring 25 kilo och är cirka 1,2 meter hög. G1 är större och tyngre med en höjd på cirka 1,3 meter och en vikt runt 35 kilo. Skillnaden i storlek och konstruktion gör att de lämpar sig för olika typer av uppgifter och miljöer.
Drifttiden är en tydlig skillnad. R1 har en batteritid på cirka en timme per laddning, medan G1 kan köras i upp till två timmar. När det gäller rörelsefrihet har R1 omkring 26 frihetsgrader i sin grundkonfiguration, inklusive 5 frihetsgrader per arm. G1 erbjuder större flexibilitet med mellan 23 och 43 frihetsgrader beroende på konfiguration, och armarna kan ha upp till 7 frihetsgrader. Detta gör att G1 kan utföra mer avancerade rörelser och hantera uppgifter som kräver hög precision i komplexa miljöer.
Sensorik och styrteknik är också områden där robotarna skiljer sig åt. G1 är utrustad med avancerad 3D LiDAR, djupkamera och taktila händer som kan registrera och justera kontaktkrafter vid grepp och montering. R1 har ett starkt fokus på interaktivitet och multimodal AI, med röst- och bildigenkänning i realtid och OTA-uppdateringar. I sin EDU-version kan R1 dessutom utrustas med mer avancerade händer och extra sensorer för forskning och utbildningssyften.
Sammanfattningsvis är R1 en flexibel humanoid som passar bäst i utbildning, forskning och projekt där interaktivitet, tillgänglighet och AI-drivna funktioner står i centrum. G1 däremot är mer lämpad för industriell automation, avancerad forskning och testmiljöer där längre driftstid, fler frihetsgrader och kraftfull manipulering är avgörande.