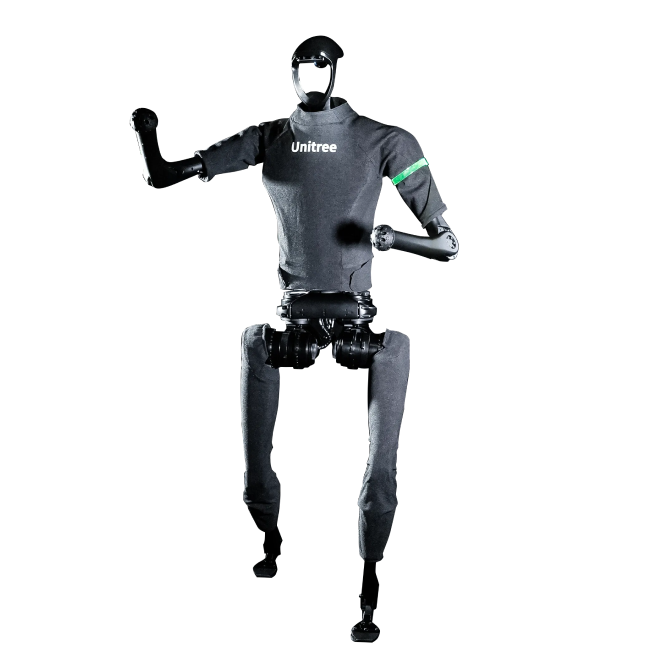
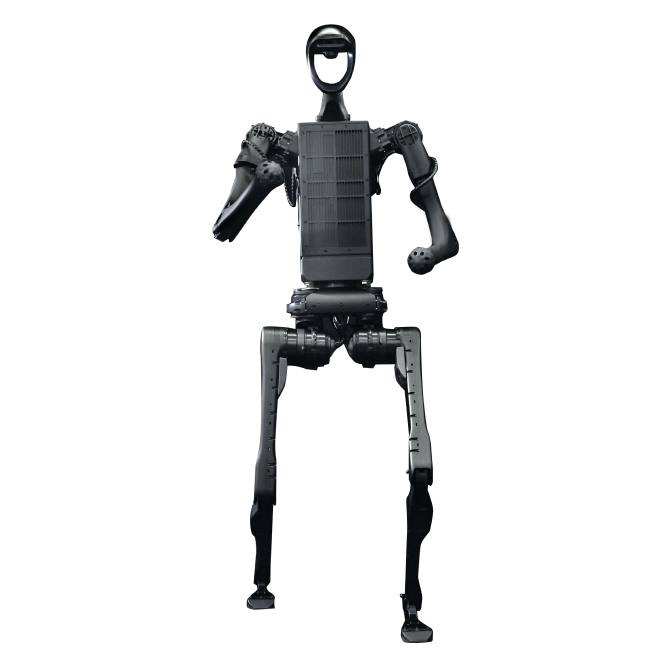
Unitree H1 och H1-2 är avancerade tvåbenta humanoidrobotar i full storlek, utvecklade för forskning, robotutveckling och tillämpningar inom artificiell intelligens.
H1 kombinerar kraftfull motorstyrning med hög rörelsehastighet och avancerad balanskontroll. H1-2 erbjuder utökad rörelsefrihet i armar och ben, vilket ger fler möjligheter för utveckling inom humanoid rörelse och objektmanipulation.
Båda modellerna har 3D-LiDAR och djupkamera för att registrera omgivningen.
| Specification | H1 | H1-2 |
|---|---|---|
| Dimensions & Weight | ||
| Key Dimensions | (1520+285)mm × 570mm × 220mm | (1503+285)mm × 510mm × 287mm |
| Total Weight | About 47kg | About 70kg |
| Thigh and Calf Length | 400mm × 2 | 400mm × 2 |
| Total Arm Length | 338mm × 2 | 685mm |
| Degrees of Freedom | ||
| DOF of Each Leg | 5(Hip × 3 + Knee × 1 + Ankle × 1) | 6(Hip x 3 + Knee x 1 + Ankle x 2) |
| DOF of Each Arm | 4(Expandable) | 7(Shoulder x 3 + Elbow x 1 + Wrist x 3) |
| Dexterous Hand | Optional | Optional Dex5-1 or other ambidextrous hands |
| Performance & Joint Motion | ||
| Joint output bearing | Industrial grade crossed roller bearings (high precision, high load capacity) | Industrial grade crossed roller bearings (high precision, high load capacity) |
| Core Joint motor | Low inertia high-speed internal rotor PMSM (permanent magnet synchronous motor,better response speed and heat dissipation) | Low inertia high-speed internal rotor PMSM (permanent magnet synchronous motor,better response speed and heat dissipation) |
| Ultimate Torque of Joint Unit | Knee Torque About 360N.m,Hip Joint Torque About 220N.m, Ankle Torque About 59N.m,Arm Joint Torque About 75N.m | Knee Torque About 360N.m,Hip Joint Torque About 220N.m, Waist Joint About 220N.m, Ankle Joint About 75x2N.m. |
| Mobility | Moving speed of 3.3m/s(world record), Potential mobility > 5m/s | Moving speed <2m/s |
| Arm joint performance (peak torque) | / | Shoulder: About 120N.m, Elbow: About 120N.m Wrist: About 30N.m |
| Arm normal load | / | Peak: About 21Kg; Rated: About 7Kg |
| Compute & Perception | ||
| Control and Perception Computing Power | Standard configuration: Intel Core i5(Platform Function) ,Intel Core i7(User Development) Optional Configuration: Intel Core i7 or Nvidia Jetson Orin NX | Standard configuration: Intel Core i5(Platform Function) ,Intel Core i7(User Development) Optional Configuration: Intel Core i7 or Nvidia Jetson Orin NX (up to three) |
| Sensor Configuration | 3D LIDAR + Depth Camera | 3D LIDAR + Depth Camera |
| Battery | ||
| Battery | Battery capacity 15Ah(0.864KWh),Max Voltage 67.2V | Battery capacity 15Ah(0.864KWh),Max Voltage 67.2V |
* Note: The product continues to iterate and optimize, please refer to the actual receipt of the goods prevail.
* The appearance of the shipping version may be different from that of the official website version. If you are concerned about the appearance details, please communicate with the sales staff before purchasing.
* There are parameter differences between different products, please choose according to your needs.
* Currently, the global humanoid robot industry is in the early stages of exploration. Individual users are strongly advised to thoroughly understand the limitations of humanoid robots before making a purchase.
* This product is a civilian robot. We kindly request that all users refrain from making any dangerous modifications or using the robot in a hazardous manner.
| Konfiguration | H1, H1-2 |
|---|
Unitree H1 och H1-2 är tvåbenta humanoidrobotar i full storlek från Unitree Robotics, utvecklade för forskning, robotutveckling och avancerade tillämpningar inom artificiell intelligens. Robotarna kombinerar kraftfulla elektriska ledmotorer, avancerad rörelsekontroll och sensorer som registrerar omgivningen. De kan användas som plattformar för att studera humanoid gång, balans, rörelseplanering och samverkan mellan robotens mekanik och styrsystem.
H1 och H1-2 har flera gemensamma egenskaper men skiljer sig åt i konstruktion, vikt och rörelsefrihet. H1 är särskilt inriktad på kraftfull och snabb tvåbent rörelse, medan H1-2 erbjuder fler frihetsgrader i armar och ben för projekt där mer avancerad rörelsekontroll och manipulation är betydelsefulla.
Båda modellerna är utvecklingsplattformar där specialiserade arbetsuppgifter kan kräva ytterligare programmering, integration och tester.
Unitree H1 och H1-2 kan användas i forsknings- och utvecklingsprojekt där tvåbent rörelse, balans och rörelsekontroll står i centrum. Robotarnas motorer och ledkonstruktion ger möjlighet att undersöka hur humanoida robotsystem kan förflytta sig, anpassa sina rörelser och hantera förändringar i underlaget.
H1s höga rörelsehastighet gör modellen särskilt intressant för projekt som undersöker dynamisk gång och löpning.
H1-serien är relevant för utveckling av algoritmer för bland annat motorstyrning, rörelseplanering och samordning av flera robotleder. Med rätt utvecklingsmiljö och programvara kan robotplattformarna användas för att undersöka hur olika styrstrategier påverkar stabilitet, rörelseförmåga och robotens beteende.
Tillgängliga utvecklingsfunktioner och gränssnitt behöver kontrolleras för den aktuella konfigurationen.
Unitree H1 och H1-2 kan användas som fysiska plattformar i utvecklingsprojekt inom embodied AI, där artificiell intelligens samverkar med en robots sensorer och rörelsesystem. Genom att kombinera perception, rörelseplanering och styrning kan forskare och utvecklare undersöka hur AI-baserade system kan användas för att kontrollera humanoida robotar.
Specialiserade AI-tillämpningar kräver normalt egen programvara, integration och utvärdering.
Båda modellerna är utrustade med 3D-LiDAR och djupkamera för att samla in information om omgivningen. Sensorerna ger förutsättningar för forskning och utveckling inom exempelvis rumslig perception, hinderidentifiering och navigeringssystem.
Vilka navigeringsfunktioner som är tillgängliga i praktiken beror på robotens programvara och den aktuella tillämpningen.
Unitree H1-2 har sju frihetsgrader per arm och kan utrustas med kompatibla robotiska händer som tillval. Det gör modellen relevant för utvecklingsprojekt där armrörelser, grepp och samordning mellan olika leder är viktiga. Även H1 har robotarmar och möjlighet till utbyggnad, men de två modellerna har olika mekaniska förutsättningar.
För avancerad objektmanipulation behöver val av robothänder, styrsystem och övrig utrustning anpassas efter projektets krav.
Unitree H1 är en humanoidrobot i full storlek med en ungefärlig höjd på 180 cm och en vikt på cirka 47 kg. Roboten har fem frihetsgrader per ben och fyra per arm, med möjlighet till utbyggnad av armarnas rörelsefunktioner.
H1 har en rörelsehastighet på upp till 3,3 m/s. Den kraftfulla motorstyrningen och tvåbenta konstruktionen gör modellen relevant för utvecklingsprojekt med fokus på gång, balans och dynamisk rörelse.
H1 är därför särskilt intressant när projektets huvudfokus ligger på robotens förflyttning och rörelsekontroll.
Unitree H1-2 har en ungefärlig höjd på 178 cm och en vikt på cirka 70 kg. Modellen har sex frihetsgrader per ben och sju per arm. Den utökade armkonstruktionen ger fler möjligheter att utveckla och undersöka avancerade armrörelser.
H1-2 kan även utrustas med robotiska händer som tillval, vilket gör den intressant för forskning inom greppstyrning, objektmanipulation och samordning av arm- och handrörelser.
Jämfört med H1 är H1-2 därför särskilt relevant för projekt där armarnas rörlighet och möjligheten att integrera ändeffektorer har stor betydelse.
Utöver skillnaderna i vikt och rörelsefrihet finns även skillnader i armarnas konstruktion, motorprestanda och rörelsehastighet.
Använd produktens jämförelsetabell för att se de tekniska uppgifterna för respektive modell.
Valet bör baseras på projektets krav på tvåbent rörelse, manipulation, beräkningskapacitet och tillgängliga utvecklingsfunktioner.
För projekt där en annan humanoidplattform i full storlek är aktuell kan Unitree H2 vara ett relevant alternativ. H2-serien erbjuder flera konfigurationer med olika beräkningsplattformar, utvecklingsmöjligheter och robotiska händer. Det gör modellen intressant för forskning inom embodied AI, rörelseutveckling och manipulation.
Valet mellan H1/H1-2 och H2 bör utgå från projektets krav på konstruktion, styrsystem, ändeffektorer och utvecklingsmiljö.
Läs mer om Unitree H2 Humanoid.
Om projektet inte kräver en humanoidrobot i full storlek kan Unitree G1 vara ett intressant alternativ.
G1 är en kompaktare tvåbent humanoidplattform som finns i flera konfigurationer, från grundmodeller till utvecklingsversioner för forskning och programmering.
Det gör G1 relevant för bland annat universitet, utbildningsmiljöer och utvecklingsteam som vill arbeta med humanoid robotik i ett mindre format.
Vilken humanoidrobot som passar bäst beror på projektets tekniska krav och planerade användningsområde.
Unitree H1 är särskilt intressant för projekt med fokus på dynamisk tvåbent rörelse, medan H1-2 erbjuder utökade möjligheter inom armrörelse och manipulation.
På produktsidan kan du jämföra de tekniska specifikationerna och välja önskad konfiguration.
Välj Unitree H1 eller H1-2 och kontakta Webot för offert.
Unitree H1 är en tvåbent humanoidrobot i full storlek från Unitree Robotics, utvecklad för forskning och avancerad robotutveckling. Roboten kombinerar kraftfulla ledmotorer, rörelsekontroll, 3D-LiDAR och djupkamera. Den kan användas som plattform för projekt inom bland annat humanoid gång, balans, rörelseplanering och artificiell intelligens.
Unitree H1 väger cirka 47 kg och har fem frihetsgrader per ben och fyra per arm. H1-2 väger cirka 70 kg och har sex frihetsgrader per ben och sju per arm. H1 är särskilt intressant för forskning om dynamisk tvåbent rörelse, medan H1-2 erbjuder utökad armrörlighet och fler möjligheter för avancerad manipulation.
Priset beror på vald modell och eventuell tilläggsutrustning. Webot erbjuder Unitree H1 och H1-2 via offert, där pris, konfiguration och leveransvillkor bekräftas utifrån beställningen. Kontakta Webot för prisuppgifter på den modell som passar projektets tekniska krav.
Unitree anger en rörelsehastighet på 3,3 m/s för H1. Tillverkaren beskriver även en potentiell rörelsekapacitet över 5 m/s, men den uppgiften bör inte tolkas som en garanterad normal driftshastighet. H1-2 har andra rörelseegenskaper och en lägre angiven hastighet än H1.
H1 och H1-2 är robotplattformar som kan användas i forsknings- och utvecklingsprojekt. Möjligheterna till egen programmering beror på tillgängliga utvecklingsgränssnitt, programvara och vald utrustning. Kontrollera därför projektets krav på programmering och styrning innan beställning.
Ja, Unitree H1-2 har stöd för robotiska händer som tillval, bland annat Dex5-1 enligt tillverkarens produktinformation. Vilka händer som kan användas och vilken utrustning som ingår behöver bekräftas för den aktuella beställningen.
Båda modellerna är utrustade med 3D-LiDAR och djupkamera. Sensorerna används för att registrera information om robotens omgivning och kan ingå i utveckling av perception, navigering och AI-baserad styrning. Tillgängliga funktioner beror på robotens programvara och användningsområde.
H1 och H1-2 har avancerade rörelse- och sensorfunktioner, men de bör inte betraktas som färdiga autonoma lösningar för alla industriella arbetsuppgifter. Specialiserade tillämpningar kan kräva ytterligare programmering, integration, riskbedömning och tester.
H1 och H1-2 är humanoidrobotar i full storlek med fokus på tvåbent rörelse, robotstyrning och utveckling. Unitree H2 är en annan humanoidplattform i full storlek med flera konfigurationer och alternativ för robotiska händer. Vilken modell som är lämplig beror på projektets krav på mekanik, utvecklingsmöjligheter och manipulation.